


Sensor Fusion là gì? Vai trò trong công nghệ ô tô hiện đại
Sensor Fusion (hợp nhất cảm biến) là công nghệ thu thập, xử lý và kết hợp dữ liệu từ nhiều loại cảm biến khác nhau nhằm tạo ra một bức tranh tổng thể về môi trường xung quanh phương tiện.Thay vì để từng cảm biến hoạt động độc lập, hệ thống sử dụng thuật toán và bộ xử lý trung tâm để phân tích, đối chiếu thông tin, từ đó nâng cao khả năng nhận diện vật thể, xác định khoảng cách và dự đoán tình huống giao thông.
Trong ngành công nghiệp ô tô, Sensor Fusion đóng vai trò quan trọng trong sự phát triển của hệ thống hỗ trợ lái xe nâng cao ADAS (Advanced Driver Assistance Systems) và công nghệ lái xe tự động.
Đây là nền tảng giúp phương tiện nhận biết các phương tiện khác, người đi bộ, làn đường, biển báo giao thông và những vật cản xuất hiện trên đường.
Lý do cần đến công nghệ này xuất phát từ giới hạn của từng loại cảm biến riêng lẻ.
Camera có khả năng ghi nhận hình ảnh và nhận diện đặc điểm của vật thể, nhưng có thể gặp khó khăn khi ánh sáng yếu hoặc thời tiết bất lợi.
Radar có khả năng đo khoảng cách và vận tốc tương đối của vật thể, đồng thời hoạt động hiệu quả trong nhiều điều kiện ánh sáng khác nhau, nhưng khả năng nhận diện chi tiết hình dạng và phân loại vật thể thường hạn chế hơn camera.
LiDAR cung cấp thông tin hình học không gian ba chiều với độ chi tiết cao, nhưng chịu ảnh hưởng bởi điều kiện môi trường và chi phí triển khai.
Khi kết hợp dữ liệu từ các nguồn này, hệ thống có thể tận dụng ưu điểm của cảm biến này để bổ sung cho những hạn chế của cảm biến khác.
Theo Bosch, Sensor Data Fusion giúp cải thiện độ tin cậy, phạm vi đo và độ chính xác của thông tin so với việc sử dụng từng cảm biến riêng biệt.
Có thể hiểu đơn giản, nếu camera giúp ô tô nhìn thấy một chiếc xe phía trước, radar cung cấp thông tin về khoảng cách và tốc độ tiếp cận, thì Sensor Fusion sẽ kết hợp những dữ liệu đó để hệ thống hiểu rõ hơn chiếc xe đang ở đâu, đang di chuyển như thế nào và có khả năng tạo ra tình huống nguy hiểm hay không.
Liên hệ ngay: 0967310819 để nhận báo giá xe BYD và các chương trình ưu đãi!

Các cảm biến quan trọng trong hệ thống Sensor Fusion
Hiệu quả của Sensor Fusion phụ thuộc vào chất lượng dữ liệu đầu vào và khả năng phối hợp giữa các loại cảm biến.Trong các hệ thống ADAS hiện đại, những thành phần thường được sử dụng gồm camera, radar, LiDAR, cảm biến siêu âm và các cảm biến xác định trạng thái chuyển động của xe.
- Camera ô tô là nguồn dữ liệu hình ảnh quan trọng, cho phép hệ thống nhận diện làn đường, biển báo, đèn tín hiệu, phương tiện và người đi bộ.
Thông qua thuật toán xử lý hình ảnh và trí tuệ nhân tạo, camera có thể phân loại đối tượng dựa trên hình dạng, màu sắc và đặc điểm thị giác.
Tuy nhiên, chất lượng nhận diện có thể bị ảnh hưởng bởi hiện tượng chói sáng, thiếu sáng, sương mù dày hoặc ống kính bị che khuất.
- Radar ô tô hoạt động dựa trên nguyên lý phát và thu sóng điện từ phản xạ từ các vật thể.
Bằng cách phân tích tín hiệu phản hồi, radar có thể xác định khoảng cách và vận tốc tương đối của phương tiện hoặc vật cản.
Ưu điểm của radar là khả năng đo vận tốc nhờ hiệu ứng Doppler và hoạt động tương đối ổn định trong điều kiện thiếu sáng, mưa hoặc một số môi trường thời tiết bất lợi.
Tuy nhiên, radar truyền thống thường cung cấp ít thông tin hình ảnh và đặc điểm nhận dạng vật thể hơn camera.
- LiDAR (Light Detection and Ranging) sử dụng các xung laser để đo khoảng cách đến vật thể dựa trên thời gian tín hiệu truyền đi và phản hồi.
Từ hàng loạt phép đo, hệ thống tạo ra đám mây điểm 3D (Point Cloud), mô tả hình dạng và vị trí tương đối của các vật thể trong không gian.
LiDAR có giá trị trong việc xác định cấu trúc môi trường, đo khoảng cách và nhận diện hình học của các vật thể.
Tuy nhiên, hiệu quả có thể thay đổi theo điều kiện thời tiết, khả năng phản xạ bề mặt và cấu hình thiết bị.
- Cảm biến siêu âm thường được bố trí quanh cản trước và cản sau để phát hiện vật cản ở khoảng cách gần.
Cảm biến đo thời gian sóng âm truyền đến vật thể và phản hồi về bộ thu, từ đó ước tính khoảng cách.
Đây là thành phần phổ biến trong hệ thống hỗ trợ đỗ xe, cảnh báo vật cản và một số chức năng giám sát không gian xung quanh ở tốc độ thấp.
Ngoài các cảm biến trực tiếp quan sát môi trường, hệ thống còn có thể sử dụng dữ liệu từ GNSS, IMU, cảm biến tốc độ bánh xe, góc đánh lái và tốc độ quay thân xe.
Những thông tin này giúp xác định vị trí, hướng chuyển động và trạng thái vận hành của chính phương tiện, hỗ trợ quá trình phân tích chuyển động của các vật thể xung quanh.
Mỗi loại cảm biến có đặc điểm và giới hạn riêng.
Vì vậy, Sensor Fusion không đơn thuần là lắp đặt càng nhiều cảm biến càng tốt, mà cần lựa chọn cấu hình phù hợp, bảo đảm dữ liệu có thể bổ sung cho nhau và đáp ứng yêu cầu của từng chức năng hỗ trợ lái.
Liên hệ ngay: 0967310819 để nhận báo giá xe BYD và các chương trình ưu đãi!
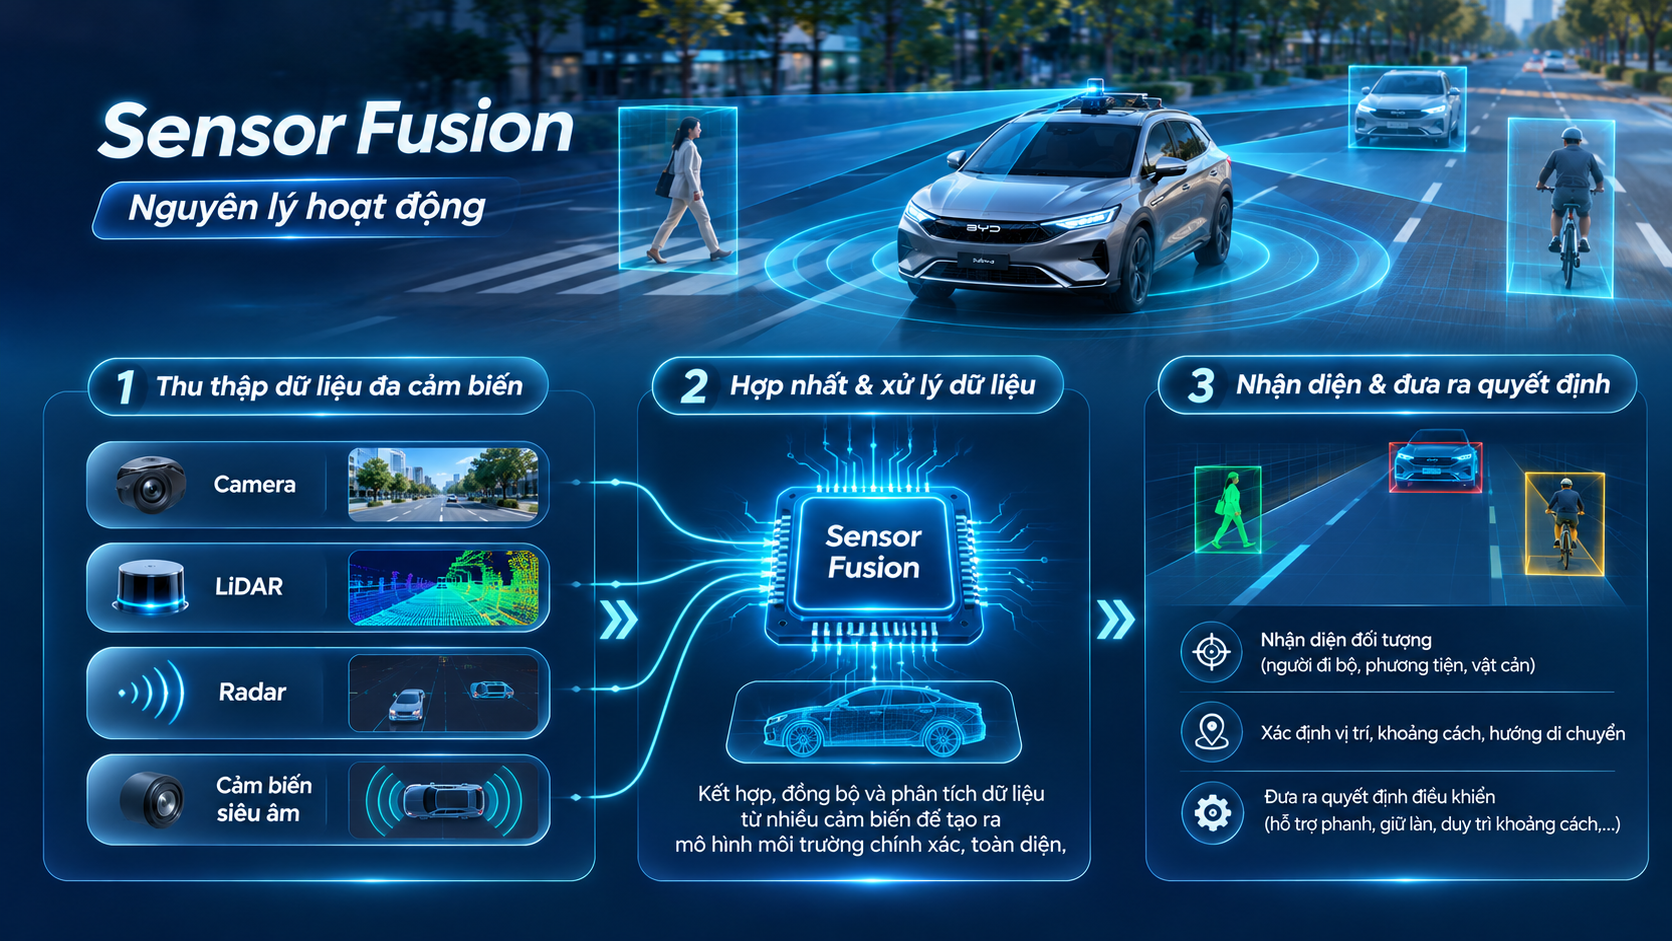
Nguyên lý hoạt động của Sensor Fusion: Từ thu thập dữ liệu đến nhận diện môi trường
Một hệ thống Sensor Fusion thường vận hành theo chu trình gồm thu thập dữ liệu, đồng bộ và hiệu chỉnh, xử lý thông tin, hợp nhất dữ liệu và xây dựng mô hình nhận thức môi trường.Quá trình này diễn ra liên tục khi xe di chuyển, giúp hệ thống cập nhật tình trạng giao thông và đưa ra phản hồi phù hợp.
Trước tiên, các cảm biến thu thập thông tin theo nguyên lý hoạt động riêng.
Camera ghi nhận hình ảnh, radar đo khoảng cách và vận tốc tương đối, LiDAR tạo dữ liệu không gian ba chiều, trong khi cảm biến siêu âm phát hiện vật cản ở cự ly gần.
Các dữ liệu này có định dạng, tần số cập nhật và hệ tọa độ khác nhau.
Do đó, trước khi hợp nhất, hệ thống cần thực hiện đồng bộ thời gian và hiệu chỉnh không gian.
Đồng bộ thời gian giúp xác định các dữ liệu được ghi nhận tại những thời điểm tương ứng, hạn chế sai lệch khi phương tiện hoặc vật thể đang chuyển động.
Hiệu chỉnh không gian giúp chuyển thông tin từ các cảm biến về hệ tọa độ chung, qua đó xác định đúng vị trí tương đối của những đối tượng được phát hiện.
Sau bước chuẩn hóa, bộ xử lý sử dụng các thuật toán để đối chiếu thông tin và xác định những dữ liệu có khả năng cùng mô tả một vật thể.
Ví dụ, radar phát hiện một đối tượng cách xe 35 m đang di chuyển cùng chiều, trong khi camera nhận diện một chiếc ô tô tại vị trí tương ứng.
Hệ thống sẽ kết hợp các thông tin để xây dựng dữ liệu về đối tượng, bao gồm loại phương tiện, vị trí và vận tốc tương đối.
Dữ liệu sau hợp nhất được sử dụng để xây dựng mô hình môi trường xung quanh.
Hệ thống có thể theo dõi quỹ đạo chuyển động của các đối tượng, đánh giá khoảng cách an toàn và dự đoán những tình huống có nguy cơ va chạm.
Tùy theo chức năng được trang bị, bộ điều khiển ADAS có thể phát cảnh báo, hỗ trợ đánh lái hoặc điều chỉnh lực phanh.
Về mặt kỹ thuật, Sensor Fusion có thể được triển khai theo ba cấp độ chính:
- Early Fusion (hợp nhất dữ liệu sớm): Dữ liệu thô hoặc dữ liệu đã qua xử lý sơ bộ từ nhiều cảm biến được kết hợp ngay ở giai đoạn đầu. Phương pháp này có khả năng khai thác lượng thông tin lớn nhưng yêu cầu năng lực tính toán, băng thông và đồng bộ dữ liệu cao.
- Feature-level Fusion (hợp nhất đặc trưng): Mỗi cảm biến được xử lý riêng để trích xuất những đặc trưng quan trọng, sau đó các đặc trưng được kết hợp. Đây là cách tiếp cận cân bằng giữa lượng thông tin cần xử lý và khả năng tận dụng ưu điểm của từng cảm biến.
- Late Fusion (hợp nhất kết quả): Các hệ thống cảm biến phân tích dữ liệu độc lập trước, sau đó kết hợp kết quả nhận diện hoặc đánh giá để đưa ra quyết định chung. Phương pháp này có thể giúp các hệ thống hoạt động độc lập hơn nhưng khả năng khai thác dữ liệu chi tiết ban đầu có thể hạn chế.
Việc lựa chọn cấp độ hợp nhất phụ thuộc vào cấu trúc phần cứng, thuật toán, yêu cầu thời gian thực và mục tiêu của từng hệ thống ADAS.
Liên hệ ngay: 0967310819 để nhận báo giá xe BYD và các chương trình ưu đãi!
Sensor Fusion được ứng dụng như thế nào trong hệ thống ADAS và xe tự hành?
Sensor Fusion là nền tảng quan trọng cho nhiều chức năng hỗ trợ lái xe hiện đại.Khi dữ liệu từ nhiều cảm biến được kết hợp, phương tiện có thể nhận diện môi trường toàn diện hơn và hỗ trợ người lái xử lý những tình huống giao thông phức tạp.
- Trong hệ thống Adaptive Cruise Control (ACC) - kiểm soát hành trình thích ứng, radar có thể xác định khoảng cách và vận tốc tương đối của xe phía trước, trong khi camera hỗ trợ nhận diện phương tiện và cấu trúc làn đường.
Dữ liệu kết hợp giúp hệ thống điều chỉnh tốc độ và duy trì khoảng cách cài đặt với phương tiện phía trước trong phạm vi điều kiện hoạt động cho phép.
- Với Automatic Emergency Braking (AEB) - phanh khẩn cấp tự động, Sensor Fusion hỗ trợ phát hiện và đánh giá nguy cơ va chạm.
Camera có thể nhận diện ô tô, người đi bộ hoặc các đối tượng dễ bị tổn thương, trong khi radar bổ sung thông tin về khoảng cách và tốc độ tiếp cận.
Khi hệ thống xác định nguy cơ va chạm đáp ứng ngưỡng kích hoạt, xe có thể đưa ra cảnh báo hoặc tự động can thiệp phanh tùy theo thiết kế.
- Đối với Lane Keeping Assist (LKA) - hỗ trợ giữ làn đường, camera đóng vai trò quan trọng trong việc nhận diện vạch kẻ đường và vị trí xe trong làn.
Kết hợp với dữ liệu góc đánh lái, tốc độ và trạng thái chuyển động, hệ thống có thể đánh giá xu hướng lệch làn và đưa ra hỗ trợ điều chỉnh hướng di chuyển.
- Trong Blind Spot Detection (BSD) - cảnh báo điểm mù, radar góc hoặc camera bố trí ở hai bên xe có thể theo dõi phương tiện xuất hiện tại khu vực khó quan sát qua gương chiếu hậu.
Dữ liệu được phân tích để cảnh báo khi người lái có ý định chuyển làn trong lúc có phương tiện khác đang tiến đến hoặc di chuyển trong vùng nguy hiểm.
Ở các hệ thống đỗ xe thông minh, camera toàn cảnh, cảm biến siêu âm và radar tầm gần có thể phối hợp để nhận diện vật cản, xác định khoảng trống và hỗ trợ quá trình đưa xe vào vị trí đỗ.
Đối với xe tự hành, vai trò của Sensor Fusion còn mở rộng hơn.
Hệ thống cần xây dựng mô hình môi trường liên tục, xác định vị trí của xe, nhận diện các đối tượng chuyển động và dự đoán hành vi của những người tham gia giao thông khác.
Thông tin sau đó được chuyển đến các mô-đun lập kế hoạch và điều khiển để lựa chọn quỹ đạo di chuyển phù hợp.
Tuy nhiên, cần phân biệt Sensor Fusion với công nghệ tự lái. Đây là công nghệ nhận thức và hợp nhất dữ liệu đầu vào, không phải một hệ thống tự động điều khiển xe hoàn chỉnh.
Khả năng tự lái còn phụ thuộc vào thuật toán lập kế hoạch, hệ thống điều khiển, phần cứng, cơ chế dự phòng và mức độ tự động hóa được thiết kế.
Liên hệ ngay: 0967310819 để nhận báo giá xe BYD và các chương trình ưu đãi!
Ưu điểm và những thách thức kỹ thuật của công nghệ Sensor Fusion
Ưu điểm nổi bật của Sensor Fusion là khả năng nâng cao độ tin cậy trong quá trình nhận diện môi trường.Khi nhiều cảm biến cùng cung cấp thông tin về một đối tượng, hệ thống có thêm cơ sở để đối chiếu và xác nhận kết quả, hạn chế sự phụ thuộc vào một nguồn dữ liệu duy nhất.
Công nghệ này cũng giúp mở rộng khả năng nhận thức trong nhiều điều kiện vận hành.
Camera cung cấp thông tin hình ảnh chi tiết, radar bổ sung dữ liệu khoảng cách và vận tốc, trong khi LiDAR hỗ trợ mô tả cấu trúc không gian.
Sự kết hợp này giúp hệ thống có thêm thông tin để xử lý những tình huống mà một loại cảm biến riêng lẻ có thể gặp khó khăn.
Bên cạnh đó, Sensor Fusion hỗ trợ nâng cao khả năng theo dõi vật thể và dự đoán chuyển động.
Khi hệ thống liên tục cập nhật vị trí, vận tốc và hướng di chuyển của các đối tượng, các chức năng ADAS có thể đánh giá nguy cơ sớm hơn và đưa ra cảnh báo hoặc hỗ trợ phù hợp.
Tuy nhiên, công nghệ này cũng đặt ra nhiều yêu cầu kỹ thuật.
- Thứ nhất là khả năng đồng bộ và hiệu chỉnh cảm biến.
Nếu dữ liệu giữa camera, radar và LiDAR bị lệch thời gian hoặc sai khác hệ tọa độ, hệ thống có thể xác định nhầm vị trí của vật thể hoặc kết hợp những dữ liệu không tương ứng.
- Thứ hai là năng lực tính toán.
Việc xử lý đồng thời nhiều luồng dữ liệu với tốc độ cao đòi hỏi bộ xử lý chuyên dụng, băng thông truyền tải lớn và thuật toán tối ưu để đáp ứng yêu cầu thời gian thực.
Điều này ảnh hưởng đến chi phí phần cứng, mức tiêu thụ điện năng và độ phức tạp của kiến trúc điện tử trên xe.
- Thứ ba là khả năng xử lý dữ liệu bất thường.
Khi một cảm biến bị che khuất, bám bẩn, hư hỏng hoặc cung cấp thông tin không chính xác, hệ thống cần có cơ chế phát hiện lỗi, đánh giá độ tin cậy và điều chỉnh mức độ phụ thuộc vào nguồn dữ liệu đó.
Việc có nhiều cảm biến không đồng nghĩa hệ thống luôn chính xác tuyệt đối, bởi các cảm biến vẫn có thể cùng chịu ảnh hưởng từ một điều kiện môi trường hoặc lỗi xử lý chung.
Ngoài ra, hệ thống còn phải được kiểm thử trong nhiều tình huống thực tế như mưa lớn, sương mù, ánh sáng ngược, đường có nhiều vật thể chuyển động và tình huống giao thông bất ngờ.
Đây là yêu cầu quan trọng để bảo đảm các chức năng ADAS hoạt động đúng trong phạm vi điều kiện được thiết kế.
Trong tương lai, sự phát triển của trí tuệ nhân tạo, bộ xử lý hiệu năng cao, radar thế hệ mới và thuật toán hợp nhất dữ liệu đa phương thức sẽ tiếp tục mở rộng khả năng của Sensor Fusion.
Công nghệ này được xem là một trong những nền tảng quan trọng để nâng cao chất lượng hệ thống hỗ trợ lái và tiến tới các cấp độ tự động hóa cao hơn.
Đối với khách hàng đang tìm hiểu các dòng xe BYD, việc hiểu về Sensor Fusion giúp đánh giá sâu hơn cách những công nghệ camera, radar và các cảm biến hỗ trợ lái phối hợp với nhau.
Khách hàng có thể liên hệ BYD Giải Phóng – 0967 310 819 để được tư vấn về các trang bị an toàn và công nghệ hỗ trợ lái trên từng mẫu xe, phiên bản cụ thể.


 0967310819


